
GO-3 Preview 是智元机器人于 2026 年 10 月发布的具身基础模型,把预训练、后训练与部署后学习串成一条链路,采用 WRAM 架构,预训练数据约九成来自人类第一视角视频。官方称 GO-3 系列在 RoboDojo 等三项评测中领先,RoboDojo 榜第一为 Nano 版(平均 61.90 分),适用于人形机器人操作与真实场景部署后的持续改进。
| 基础信息 | 内容 |
|---|---|
| 产品定位 | 覆盖预训练到部署后学习的具身基础模型 |
| 出品方 | 智元机器人(AgiBot) |
| 发布时间 | 2026 年 10 月 29 日 |
| 开放情况 | 暂未开放权重下载与公开 API,官方计划 2026 年底全面开源 |
| 核心架构 | WRAM 世界推理动作模型 |
| 预训练数据 | 约九成为人类第一视角数据 |
| 本体适配 | X2 跨本体演示;精灵 G2 部署验证 |
| 任务能力 | 数百种任务开箱即用,支持少样本微调 |
| 评测结果 | GO-3 系列三榜领先,RoboDojo 榜一为 Nano 版(官方口径) |
GO-3 Preview 的核心能力
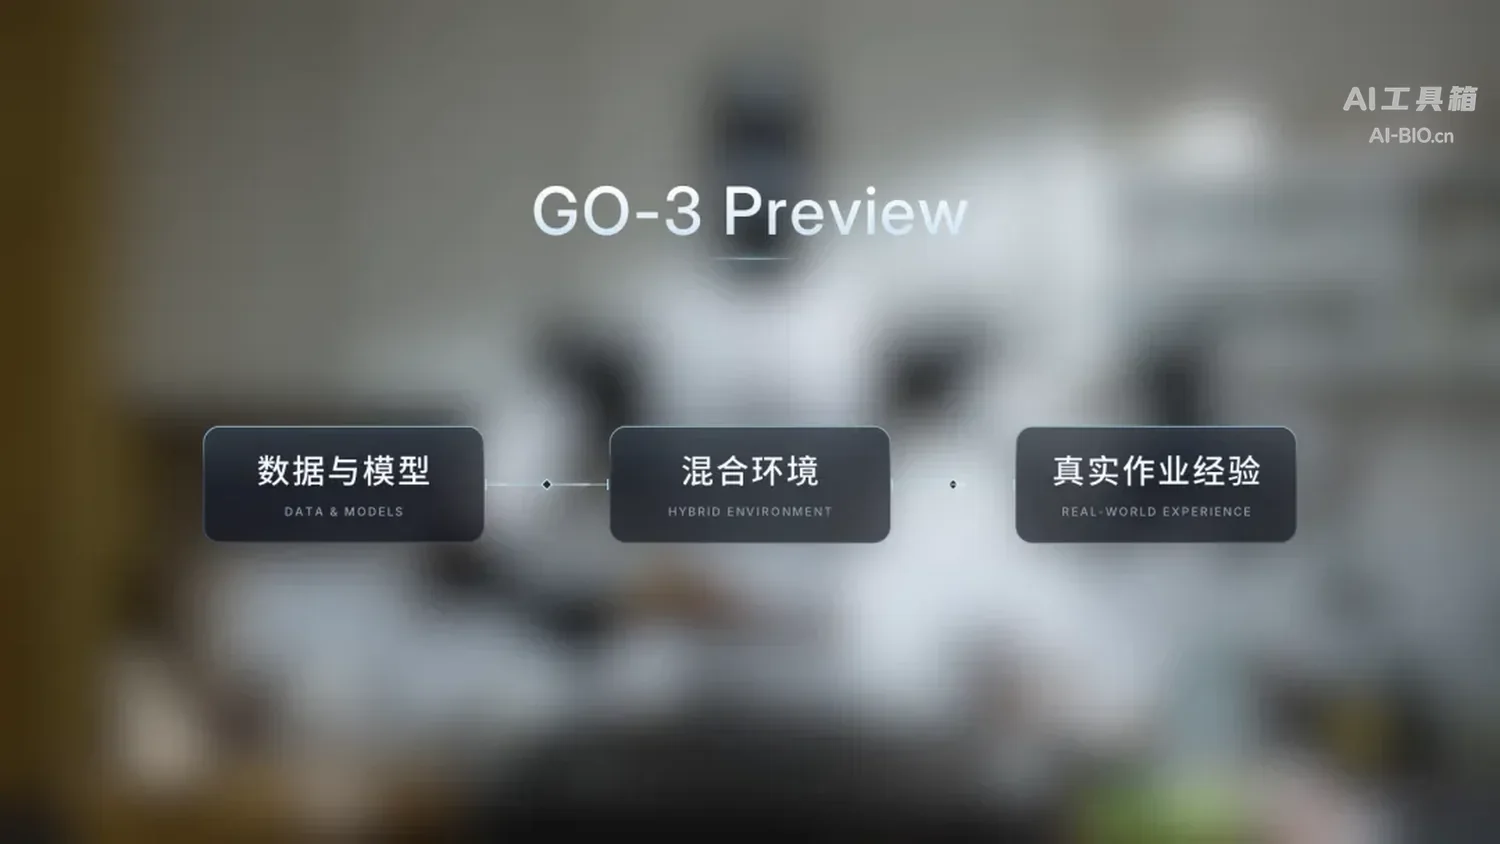
GO-3 Preview 想解决的是机器人「练完之后怎么继续长本事」。智元把它拆成三段:看人类视频学技能、在虚实之间反复练、上岗后从作业里继续攒经验。以下四项是这条链路落到具体任务上的表现。
看人类视频上手新任务
预训练数据约九成来自人类第一视角视频,覆盖范围比机器人示范更广。WRAM 用 CoAE 提取面向控制的视觉表征,SVP 预测未来视觉状态,KASO 筛选与动作相容的候选未来,再由逆动力学模型生成动作:从人类视频学物体交互与物理变化,结合机器人自身轨迹建立状态到动作的映射。官方称数百种任务可开箱即用,复杂操作再靠少量示范补精度。
在虚实之间练出手感
Genie Evolver 把真机、物理仿真与世界模型编成一套后训练系统:百台级真机给物理反馈,靠群体经验学习(CEL)汇聚成败,仿真扩大练习范围,世界模型从真实经历的关键决策点推演候选动作结果,再由真机反馈修正。官方称同等训练时间下,随参与学习的真机规模扩大,手机包装成功率从 50.8% 升到 98.3%,120 次测试的失败次数从 25 次降到 2 次。
干活时继续积累经验
部署后由 Genie Master 组织任务规划、执行检查、异常恢复与经验记忆,EEP 协议负责把判断落成动作。官方披露:搭载 Genie Master 的精灵 G2 在真实便利店部署验证中,完整任务成功率从首日 28.6% 升到 5 天后 85.7%,系统靠记录失败原因、调整执行策略持续改进。成败与恢复过程会回流成下一轮训练素材,官方称这是首次在真实业务场景验证具身递归自进化。
换一台本体也能迁移
模型在自有双足本体 X2 上完成双手持物开门、跪地取物等动作,说明动作策略没有绑死在单一形态上,对有多个机型的产品线尤其关键。同为 VLA 基础模型的路线可对照站内 LingBot-VLA 2.0。
GO-3 Preview 与同类具身模型的对比
下表按出品方、开源情况与主要用途等维度,把三款具身模型放在一起对照。
| 对比维度 | GO-3 Preview | Helix 2.5 | UnifoLM-WLA-1.0 |
|---|---|---|---|
| 出品方 | 智元机器人 | Figure | 宇树科技 |
| 开源情况 | 暂未开放,计划 2026 年底开源 | 未公开模型权重 | 权重、代码、数据集全开源 |
| 训练数据 | 约九成人类第一视角数据 | 人类行为数据集 | 约 2500 小时真机数据 |
| 本体适配 | X2 演示、精灵 G2 部署验证 | Figure 自有本体 | 宇树自有本体 |
| 主要用途 | 长程操作与部署后持续学习 | 陌生家庭零样本家务 | 通用人形基座,统筹 64 项任务 |
| 部署形态 | 真机集群配套 Agent 编排 | Figure 03 整机交付 | 端侧闭环推理 |
- 表格内数据来源:GO-3 Preview 取智元官方披露与发布会报道;Helix 2.5 与 UnifoLM-WLA-1.0 取站内规格页与各自官方说明。
- 产品对比简述:三者的开源情况差异最大——UnifoLM-WLA-1.0 权重代码全开源,Helix 2.5 未公开权重,GO-3 Preview 承诺 2026 年底开源但暂未落地。主要用途也不同:GO-3 偏长程操作与部署后学习,Helix 2.5 偏陌生家庭零样本家务。
如果关心的是把 VLA 模型接到真实机器人执行栈的中间件,站内的 Open-RAIL 提供了另一条思路。
GO-3 Preview 的应用场景与适用人群
这类模型的价值在需要连续判断的多步操作上,单点抓取的标准化工位用传统视觉方案更省:
- 产线上下料与装配:抓取、对位、插入这类需要力控与接触判断的多步操作。
- 仓储与零售补货:货架空间与包装材质各不相同,还要处理滑落与卡位。
- 长流程服务作业:熟食打包、取货一类需要连续判断与异常恢复的任务。
- 新机型快速上手:换本体后靠少量示范迁移,不必从零采集数据重训。
适用人群:适合已有人形或轮式本体、手里有真机集群的机器人团队,也适合在仓储、零售场景做具身落地的集成方。只想做算法预研或仿真验证的团队,可以对照站内 λ0 这类开放度更高的基座模型。
GO-3 Preview 的使用方法
GO-3 Preview 处于预览阶段,尚未提供公开模型下载与调用入口,落地有三条路径。以下按智元披露的技术体系整理企业级思路,不是开发者教程。
在线文档:核对本体型号与版本口径
- 打开 智元机器人官网,在产品线里确认要适配的本体型号与当前版本。
- 在新闻与发布记录里核对 GO-3 Preview 的评测口径,避免把转述当成官方数据。
- 记录本体的相机布局、末端执行器与关节限位,后续训练与安全检查都要用到。
本地真机集群:采集轨迹并做混合环境后训练
- 用少量示范采集目标任务轨迹,先按零样本跑一轮,确认基础成功率再决定是否微调。
- 按 Genie Evolver 的思路把真机、仿真与世界模型接成一套:仿真扩场景,世界模型展开候选动作,真机回验。
- 每轮训练后统计失败集中在哪一步,按环节补数据,而不是整体加量。
具身 Agent 编排:EEP 协议接口连接业务系统
- 目前未开放面向普通开发者的调用接口,Genie Master 与 EEP 属智元配套技术体系,接入方式以官方后续发布为准。
- 其设计思路是用 EEP 执行协议串起任务规划、执行检查与结果反馈,任务中断时保留进展并从断点重排。
- 成功、失败与异常恢复的案例沉淀为记忆供同类任务复用,作业数据回流训练前先做清洗与标注。
两点提醒:Preview 阶段的数字来自官方披露与媒体报道,评测集与本体配置都由智元指定,换到自己的产线需要重新标定;真机采集与复现的成本远高于仿真,先在小批量任务上验证再扩大规模。
GO-3 Preview 的项目地址
- 官网:https://www.agibot.com.cn/
- 相关数据集仓库:https://github.com/OpenDriveLab/Agibot-World
GO-3 Preview 的价格与开源情况
GO-3 Preview 暂未开放权重下载与公开 API,智元已宣布计划 2026 年底全面开源,具体开放范围以正式发布为准,本文不写未经核实的费用数字。
落地成本主要在三块:本体与末端执行器的采购、真机集群的场地与运维、以及数据采集与训练的人力。
如果只是评估可行性,先用官网公开的任务演示与评测口径判断适配度,再决定是否进入真机验证。
GO-3 Preview 的常见问题
GO-3 Preview 能下载吗
目前没有开放权重下载与公开 API。智元在 2026 创新日宣布计划 2026 年底全面开源,开放范围以正式发布为准,本文不给未经核实的下载地址。
三项评测第一指的是什么
官方口径为 RoboDojo、RoboTwin、RoboColiseum 三榜。公开报道的 RoboDojo 榜第一为系列内 GO-3 Nano Preview:平均 61.90 分、成功率 56.42%,超过 GPT-6 Astra;不同型号成绩以对应榜单记录为准。
和 GO-1、GO-2 有什么区别
GO-1 提出 ViLLA 架构,GO-2 引入动作思维链,GO-3 Preview 把预训练、后训练与部署后学习连成一条链路,重点从单点能力转到全周期成长。
50.8% 到 98.3% 是什么测试
手机包装任务。官方称真机规模扩大后成功率从 50.8% 提升到 98.3%,多阶段长流程测试中 120 次测试的失败次数从 25 次降到 2 次。
普通企业能直接用吗
需要本体与真机集群,属于项目级投入。单台设备做任务演示可以,规模化落地要按自己的场景重训与标定。
相关文章


 浙公网安备33010202004812号