
Helix 2.5是一款由Figure于2026年9月推出的全身人形机器人VLA基础模型,主要用于让人形机器人在从未采集过数据的陌生家庭中完成整理客厅、折叠毛巾、铺床等长时序家务,支持全身运动、双手灵巧操作与实时自我纠错,适用于家庭服务、物流分拣等具身智能场景。
| 基础信息 | 内容 |
|---|---|
| 产品定位 | 全身人形机器人 VLA 基础模型 |
| 出品方 | Figure |
| 发布时间 | 2026年9月17日 |
| 参数规模 | 未公开 |
| 训练数据 | Index 人类行为数据集 |
| 硬件载体 | Figure 03 人形机器人 |
| 零样本表现 | 30 户陌生家庭成功率 56% |
| 开源与价格 | 未开源、未公布定价 |
Helix 2.5 的核心能力
Helix 2.5 是 Figure 推出的具身智能 AI 模型,核心能力集中在零样本泛化、全身控制、数据效率与自我纠错四个方面。
零样本全身泛化
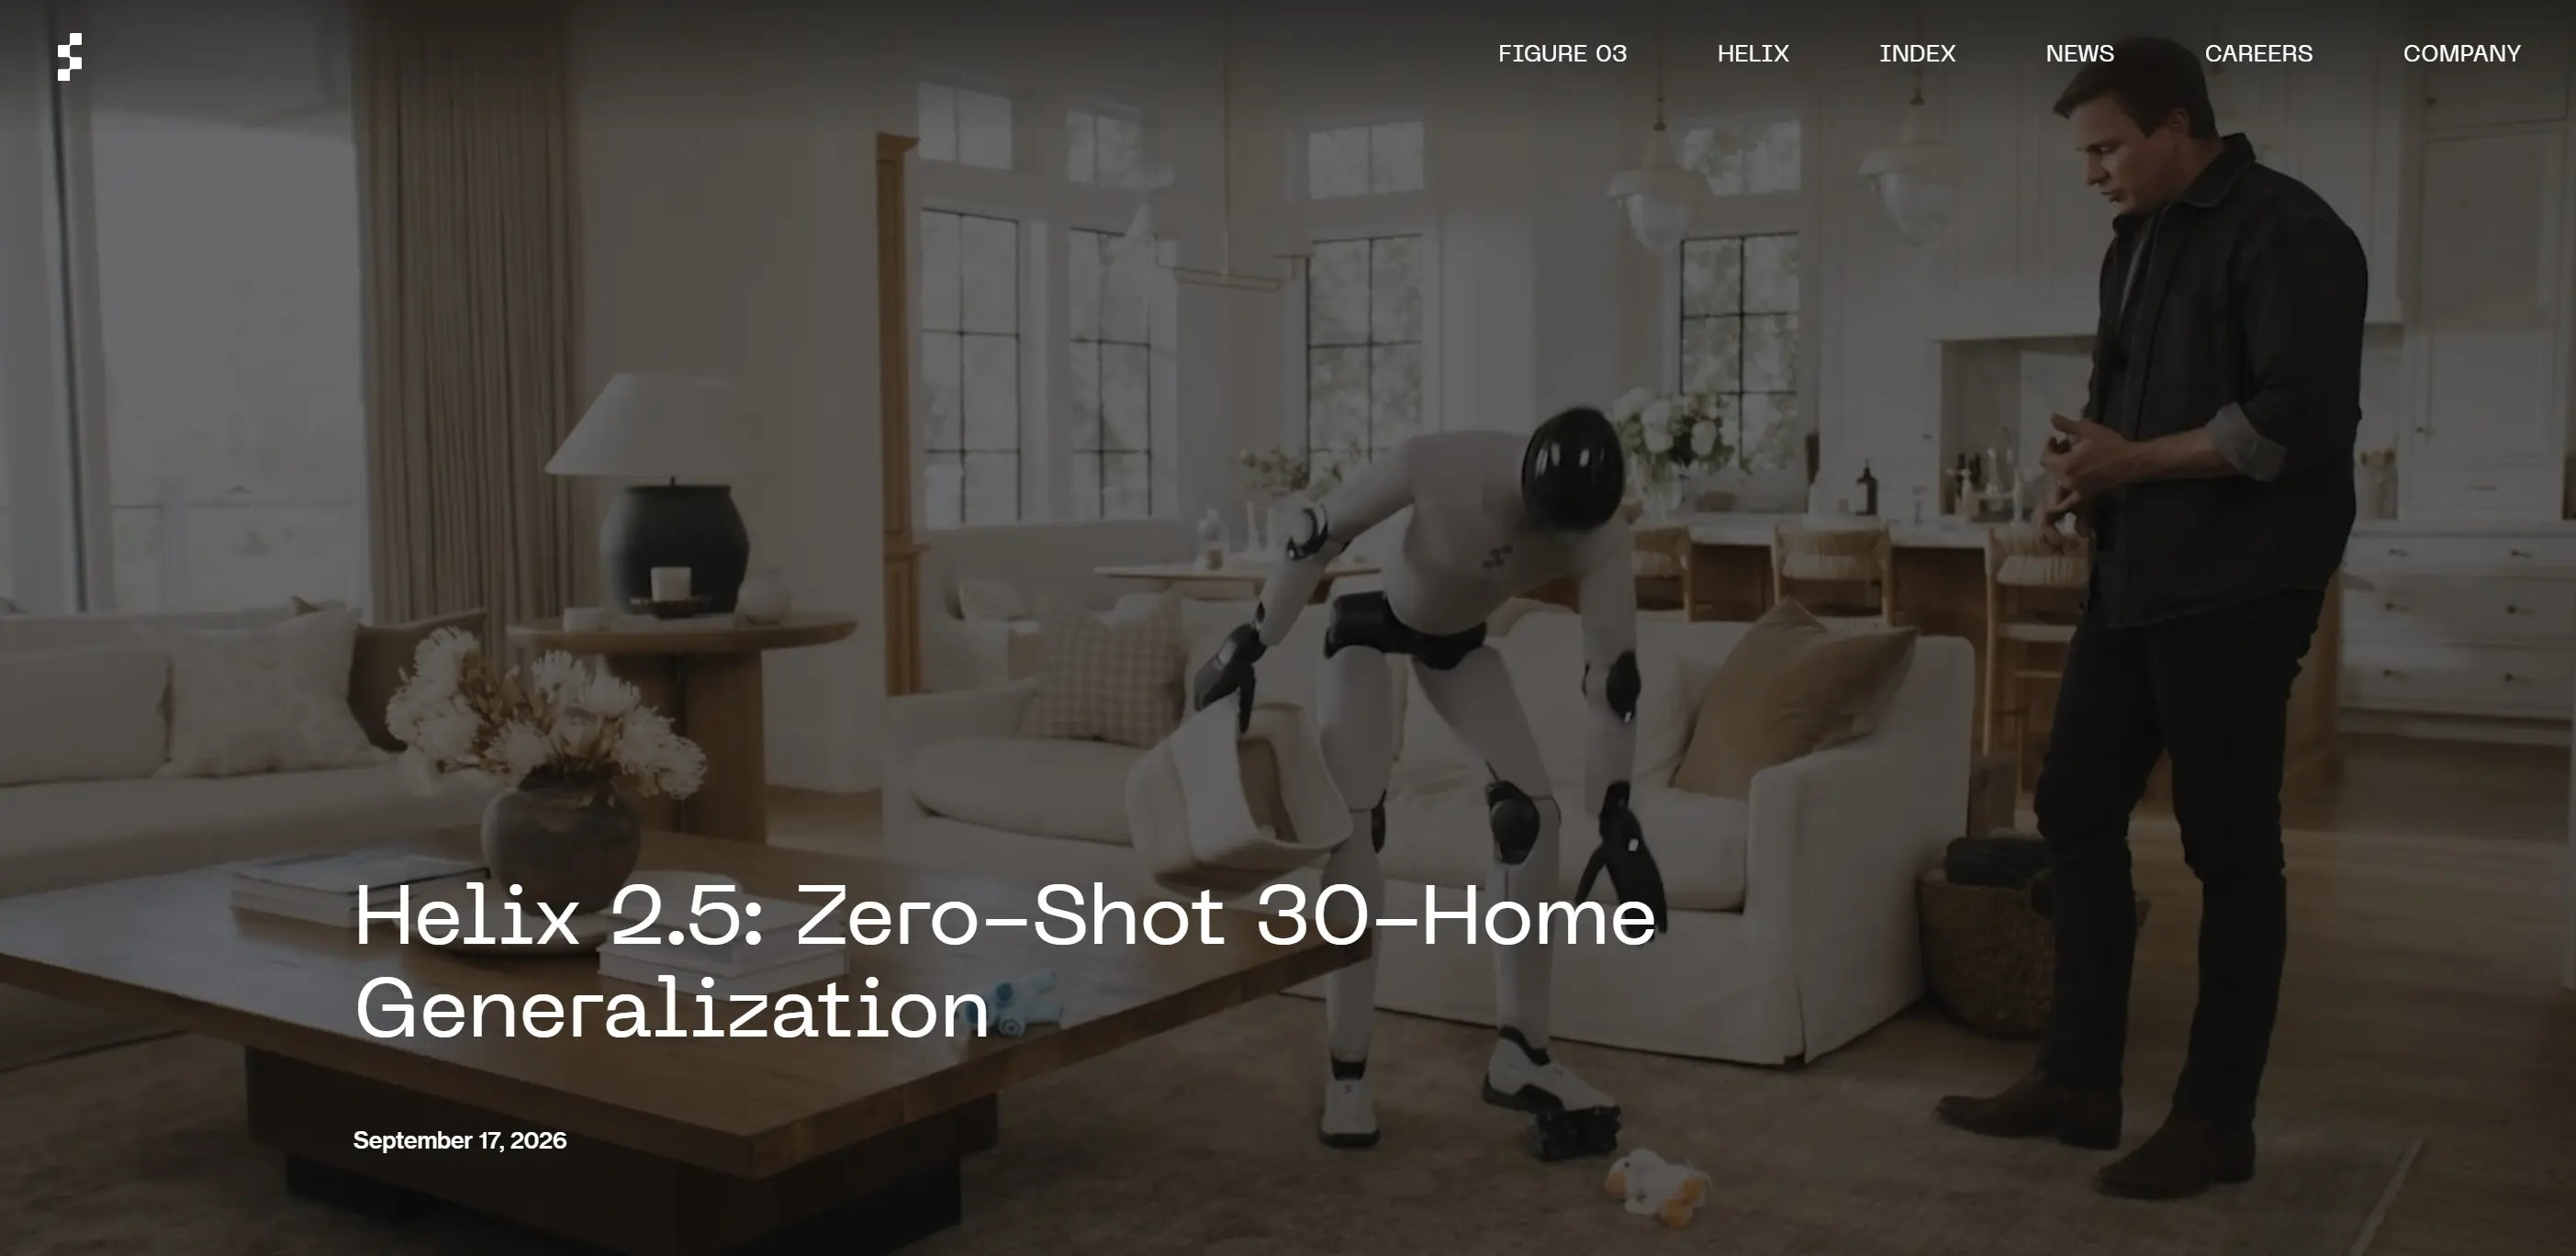
Helix 2.5 首次展示了人形机器人在 30 户从未采集数据的陌生家庭中的全身自主作业能力。Figure 在旧金山湾区租下 30 套房屋,房间布局、家具与待操作物体(玩具、毛巾、床品)均未进入训练数据,机器人到达后不做任何数据采集、微调或适配,仅凭同一份模型权重完成整理客厅、折叠毛巾、铺床三类长时序任务,整体成功率达到 56%。
单一基础模型覆盖三类全身行为
Helix 2.5 由一个基于 Index 预训练的基础模型适配而来,同时覆盖移动、刚性物体与可变形物体操作、双手协同与主动感知等能力。整理客厅要求机器人把散落各处的 13 至 15 件玩具逐一放入篮子,折叠毛巾要求四角在一英寸内对齐,铺床要求摆正枕头并把被子两侧拉平,每个动作都需要全身站位、行走与手臂的配合。
Index 预训练与可预测的数据缩放
Helix 2.5 的泛化能力主要来自 Index 数据集预训练。在任务数据、模型架构、训练与评测条件全部固定的前提下,仅改变初始化方式,零样本成功率就从 9% 提升到 56%。Figure 还发现,Index 数据量每翻一倍,动作预测损失都呈平滑下降,公司据此在最大规模训练开始前就把其损失预测到小数点后四位。
面向真实家庭的空间适应
家庭环境不像实验室那样为机器人让出空间:桌面机械臂有固定工作区,轮式机器人需要足够的平整地面转身,而人形机器人必须把穿行环境视作任务的一部分。Helix 2.5 需要在狭小杂乱的房间里调整站位、绕开障碍,才能看清并够到目标物体,感知、移动与操作无法分开求解。
全身自我纠错
在陌生环境中,Helix 2.5 表现出明显的自我纠错能力:抓取失败时可以后退重新定位、变换站姿,或绕床移动到另一侧修正折叠。Figure 表示,这种从错误中恢复并继续推进任务的能力,是 Index 预训练带来的一项重要效果。
更低的适配数据依赖
与上一代 Helix 02 相比,Helix 2.5 只用了约一半的任务专用数据,就把同一行为泛化到了 30 个全新环境,行为规格成本降低约一半、覆盖面扩大约 30 倍。Figure 认为,这意味着人形机器人的全身智能可以从人类行为数据中学习并迁移,而不必针对每个新场景重新构建。
Helix 2.5 与同类具身机器人模型的对比
Helix 2.5 与同类具身机器人模型的定位与关键参数对比如下。
| 对比维度 | Helix 2.5 | UnifoLM-WLA-1.0 | π0.5 |
|---|---|---|---|
| 开发方 | Figure | 宇树科技 | Physical Intelligence |
| 模型类型 | 全身人形机器人 VLA 基础模型 | 通用人形机器人基座模型(VLA) | 视觉-语言-动作模型(VLA) |
| 参数规模 | 未公开 | 6B | 约 3.3B |
| 训练数据 | Index 人类行为数据集 | 约 2500 小时真机数据 | 约 400 小时移动操作数据 |
| 硬件载体 | Figure 03 人形机器人 | 宇树人形机器人平台 | 轮式双臂移动平台 |
| 关键表现 | 30 户陌生家庭零样本成功率 56% | 单模型统筹 64 项任务 | 未见过的真实家庭完成清理任务 |
| 开源情况 | 未开源 | 权重、代码、数据集全开源 | 基础模型与流程开源(Apache-2.0) |
| 发布时间 | 2026年9月17日 | 2026年9月10日 | 2025年4月22日 |
从定位看,三者都在追求开放世界的泛化能力,但侧重点不同:Helix 2.5 面向双足人形机器人的全身长时序任务,强调在陌生家庭中的零样本表现;UnifoLM-WLA-1.0 走全开源路线,用约 2500 小时真机数据训练 6B 模型,侧重单模型统筹多任务;π0.5 则在轮式移动平台上验证多源数据共训的泛化效果,并把基础模型与训练流程公开。人形机器人全身控制与移动操作在数据、算力与硬件形态上的差异较大,具体选型仍取决于目标机器人形态以及是否要求开源。
如果想横向了解另一条通用 VLA 技术路线,可以参考 Qwen-VLA(阿里通义推出的通用视觉语言动作具身智能模型,主打跨任务与跨场景泛化)。
Helix 2.5 的应用场景与适用人群
Helix 2.5 的能力主要面向需要全身移动与操作的实体场景。
- 家庭服务:在未采集数据的家庭中完成整理客厅、折叠毛巾、铺床等长时序家务,验证人形机器人走入真实家庭的可行性。
- 物流与仓储:Helix 系列此前已在物流场景中实现长时间自主作业,Helix 2.5 的全身泛化能力可迁移到分拣、搬运等任务。
- 具身智能研发:其 Index 预训练路线与数据缩放规律,为研究人机行为迁移、机器人基础模型训练的团队提供可参考的样本。
适用人群:关注人形机器人与具身智能的研究者、机器人厂商的算法与产品团队,以及希望评估家务型机器人落地节奏的行业观察者。
Helix 2.5 的使用方法
Helix 2.5 目前尚未对外开放,获取与使用的路径以官方渠道为主。
- 官方渠道:完整的实验说明、演示视频与结果数据可通过 Figure Helix 2.5 官方发布页 查看。
- Figure 内部与产线:Helix 2.5 目前部署在 Figure 自有的人形机器人上,用于家庭与物流场景的持续验证。
- 合作伙伴与试点客户:Figure 通过合作项目开放能力测试,具体接入方式以 Figure 官方公告为准。
- 外部开发者:Helix 2.5 未开放权重与调用接口,开发者可关注 Figure 的 Index 数据集公开进展,评估数据采集与具身模型训练路径。
Helix 2.5 的价格与开源情况
Helix 2.5 未公布任何定价信息,Figure 也没有为其提供 API 调用或按量计费方案,外部用户无法直接付费使用。与传统按 token 收费的模型服务不同,Helix 2.5 的成本体现在机器人与算力投入侧:Figure 表示已为 Helix 系列投入约 35 亿美元算力资源,并计划继续扩大数据与计算规模。
Helix 2.5 未开源,权重、代码与训练细节均未公开,属于 Figure 的闭源基础模型。可公开获取的是其训练数据来源 Index:该数据集于 2026 年 8 月 25 日上线,累计下载 26.4 万次、周活跃用户超 4.4 万、上传视频超 1600 万条,Figure 已向数据贡献者支付 1500 万美元。
Helix 2.5 的常见问题
Helix 2.5 是什么?
Helix 2.5 是 Figure 于 2026 年 9 月发布的全身人形机器人 VLA 基础模型,主要用于让人形机器人在陌生家庭中完成长时序家务。
Helix 2.5 的零样本成功率是多少?
在 30 户从未采集数据的陌生家庭中,Helix 2.5 的零样本全身任务成功率为 56%,而相同条件下从零训练的策略仅为 9%。
Helix 2.5 开源吗?
不开源。Figure 未公开 Helix 2.5 的权重、代码与训练细节,也暂未提供对外调用接口。
Helix 2.5 基于什么数据训练?
基于 Figure 的 Index 人类行为数据集预训练,该数据集以众包方式采集人类行为视频,每秒新增约 35 分钟视频。
Helix 2.5 与上一代 Helix 02 有什么区别?
Helix 02 依赖在目标环境采集的数据,Helix 2.5 则用约一半的任务专用数据实现了跨 30 个新环境的零样本泛化,并具备全身自我纠错能力。
Helix 2.5 用在哪些机器人上?
目前部署在 Figure 03 人形机器人上,该机器人身高 173 厘米、重 61 千克。
相关文章

 浙公网安备33010202004812号